NTNU har testa autonom inspeksjon av gassledning på havbunnen
21.9.2026 14:14:15 CEST | NTNU | Aktuelt
Forskere på NTNU har nylig testa ut lengre inspeksjoner av rørledninger på havbunnen med små autonome fartøy fra fjernkontrollrom 1000 kilometer unna.
Norge har mer enn 18000 kilometer med rørledninger for olje, gass og kondensat på havbunnen, og enda lengre strekninger med strøm- og internettkabler. Det har vært flere hendelser med sabotasje mot rørledninger og avrivning av kabler i Nord-Europa de siste åra.
Nå satses det på forskning på hvordan infrastruktur enklere både kan inspiseres i daglig drift og sikres under vann.
I august har forskere på NTNU hatt et gjennombrudd som kan gjøre jobben både billigere og mer effektiv.
– Vi har kjørt et kjempespennende eksperiment! Vi brukte et lite autonomt overflatefartøy og en liten autonom undervannsrobot til å ta bilder av rørledningen fra Melkøya og ut mot olje- og gassfeltene Snøhvit og Goliat, sier Ingrid B. Utne, som er professor ved NTNU Institutt for marin teknikk (IMT) og prosjektleder for prosjektet Safeguard.
Det har også vært testet ut om en ny liten autonom farkost under vann utstyrt med sonar kan rekognosere og skape situasjonsforståelse.
Samarbeid med Equinor
Det ble gjennomført to testrunder.
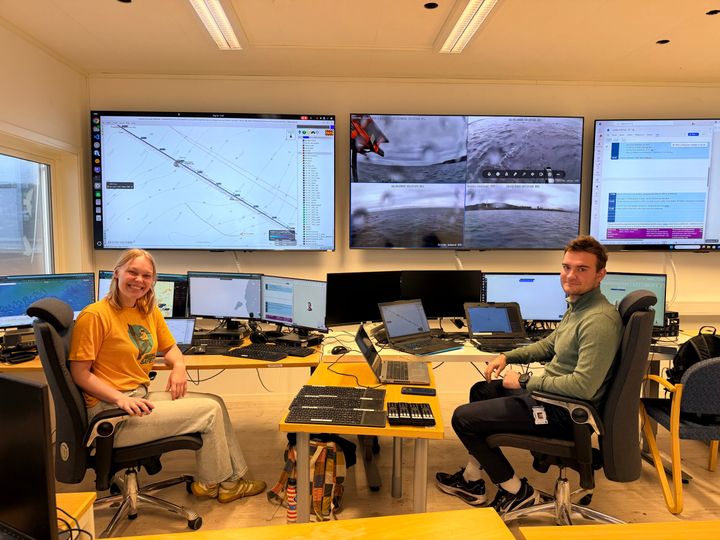
Testingen foregår fra kontrollrommet til NTNUs AUR-Lab (Applied Underwater Robotics Laboratory) i Trondheim, men skjer fysisk utenfor Hammerfest, på Equinors infrastruktur.
– Vi har gått ut fra Melkøya og tilbake igjen. Så lange inspeksjoner med så små og billige autonome farkoster har ikke vært gjort før, sier Thale Eliassen Fink, doktorgradsstipendiat på Institutt for marin teknikk, trygt plassert i kontrollrommet i Trondheim.
På slike lange oppdrag er det viktig at undervannsfarkosten (Light Autonomous Underwater Vehicle – LAUV) kan håndtere uønska hendelser på egen hånd, for eksempel dersom den kolliderer med havbunnen, uten at vi i Trondheim må gripe inn og gi den kommandoer, forteller hun.
I Safeguard er det hennes oppgave å gjøre en lett autonom undervannsrobot (LAUV) i stand til å utføre slike oppdrag. Det gjør hun i tett samarbeid med Enio Krizman, også stipendiat på IMT, som jobber mot samme mål med et autonomt overflatefartøy (ASV).
Han sitter også i Trondheim og ser hvordan inspeksjonen går 1000 kilometer unna.
Den mindre autonome farkosten med sonar er det stipendiat Jakob Odenwall som har testet ut. Han har vært i Hammerfest.
Både inspeksjon og forsvar
– Prosjektet vårt handler om teknologi for å sikre viktig infrastruktur både for Norge og Europa, sier Krizman.
Begge fartøy og flyteren er eid av NTNU AUR-Lab som driver med forskning på og utvikling av anvendt undervannsrobotikk.
– AUV-en er avhengig av en ASV for å få posisjonsdata. GPS kan ikke brukes under vann, sier Utne.
Fartøyene kan brukes både i rutineinspeksjoner, men også ved unormal aktivitet - som for eksempel skip som har slått av posisjonen sin på AIS som er et automatisk identifikasjonssystem for fartøy.
– Målet for oss er å utvikle verktøy som gjør det mulig å ha nødvendig situasjonsforståelse rundt rørledningene i Norge til lavest mulig kostnad. Dette involverer å observere og overvåke, kartlegge aktivitet og tilrettelegge for nærvær, sier Martin Ludvigsen, professor på IMT og leder for AUR-Lab.
Sikrer viktig infrastruktur
Ludvigsen understreker at disse installasjonene er viktig infrastruktur.
– Det er viktig å ha verktøy for å kartlegge og overvåke rørledninger og kabler på havbunnen uten masse logistikk, store kostnader, skip og mange folk involvert.
Snøhvit ligger cirka 140 kilometer ut i Barentshavet. Goliat nærmere 80 kilometer.
– Det har gått kjempebra selv om vi har hatt noen tekniske utfordringer underveis, sier Ingrid B. Utne. Innledende tester ble utført i Trondheimsfjorden i mai. Nå har den samme undervannsroboten og overflatefartøyet kjørt autonomt utenfor Melkøya.
Safeguard-prosjektet er finansiert av Norges forskningsråd (Petromaks 2), Equinor og Vår Energi. Forsvarets Forskningsinstitutt er også involvert i prosjektet.
Kontakter
Ingrid Bouwer UtneProfessor, Institutt for marin teknikk, NTNU
Tel:98222465ingrid.b.utne@ntnu.noBilder
Følg pressemeldinger fra NTNU
Registrer deg med din e-postadresse under for å få de nyeste sakene fra NTNU på e-post fortløpende. Du kan melde deg av når som helst.
Siste pressemeldinger fra NTNU
Statsministeren ønsker nye studenter i Trondheim velkommen7.8.2026 10:38:21 CEST | Pressemelding
Rundt 12 000 nye studenter er invitert til studiestart ved NTNU. I Trondheim vil statsminister Jonas Gahr Støre (Ap) tale til studentene under immatrikuleringen på campus Gløshaugen mandag 10. august klokken 14.00
Kan klimasøksmål endre både politikken og opinionen?6.8.2026 22:00:00 CEST | Presseinvitasjon
Under Arendalsuka inviterer NTNU til et arrangement som setter søkelys på hvordan klimasøksmål kan drive fram klimaengasjement og samfunnsendring. Forskere, politikere og representanter fra sivilsamfunnet diskuterer hvilken rolle rettssystemet spiller i møte med klimakrisen, og hvordan juridiske prosesser påvirker opinionen.
NTNU lanserer ny rapport med tre forskningsbaserte råd for bedre helse og livskvalitet blant barn og unge5.8.2026 22:00:00 CEST | Presseinvitasjon
Hvordan kan vi snu utviklingen med økende psykiske plager, lavere livskvalitet og mindre fysisk aktivitet blant barn og unge? Under Arendalsuka lanserer NTNU en ny rapport med tre forskningsbaserte råd til politikere og andre beslutningstakere om hvordan vi kan fremme god helse og livskvalitet hos barn og unge.
NTNU, St. Olavs hospital og politiet skal bidra til å forebygge digitale overgrep mot barn1.7.2026 07:00:00 CEST | Pressemelding
NTNU, St. Olavs hospital og Trøndelag politidistrikt inngår en ny samarbeidsavtale for å bekjempe seksuelle overgrep mot barn på internett. Samarbeidet skal gi politiet, helsevesenet og forskere bedre verktøy mot et trusselbilde som har vært økende de siste årene.
Erfarne gründere skal hjelpe oppfinnelser ut av skrivebordsskuffen11.6.2026 09:00:00 CEST | Aktuelt
For første gang tilbyr NTNU et dedikert mentorprogram for forskere som sitter på lovende forskningsresultater og teknologiprosjekter. Mentorene representerer erfarne gründere med flere bedriftsetableringer bak seg. Ambisjonen er å bidra til at mer forskning blir tatt raskere i bruk.
I vårt presserom finner du alle våre siste pressemeldinger, kontaktpersoner, bilder, dokumenter og annen relevant informasjon om oss.
Besøk vårt presserom